4轴水平多关节型洁净机械手臂 - 芯钛科半导体

产品中心
产品中心
首页 产品中心 晶圆搬运机械手 4轴水平多关节型洁净机械手臂
JEL GCR4210
JEL GCR4210

晶圆搬运机械手臂
4轴水平多关节型洁净机械手臂

了解更多
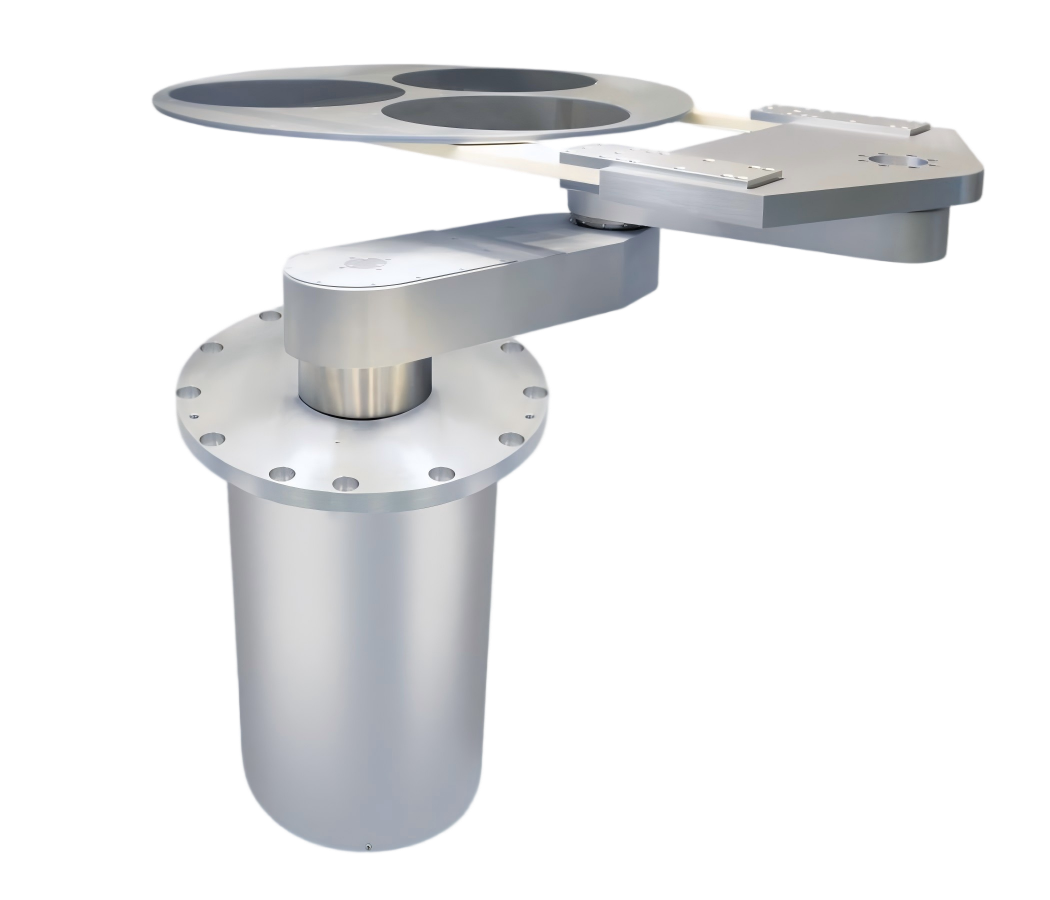
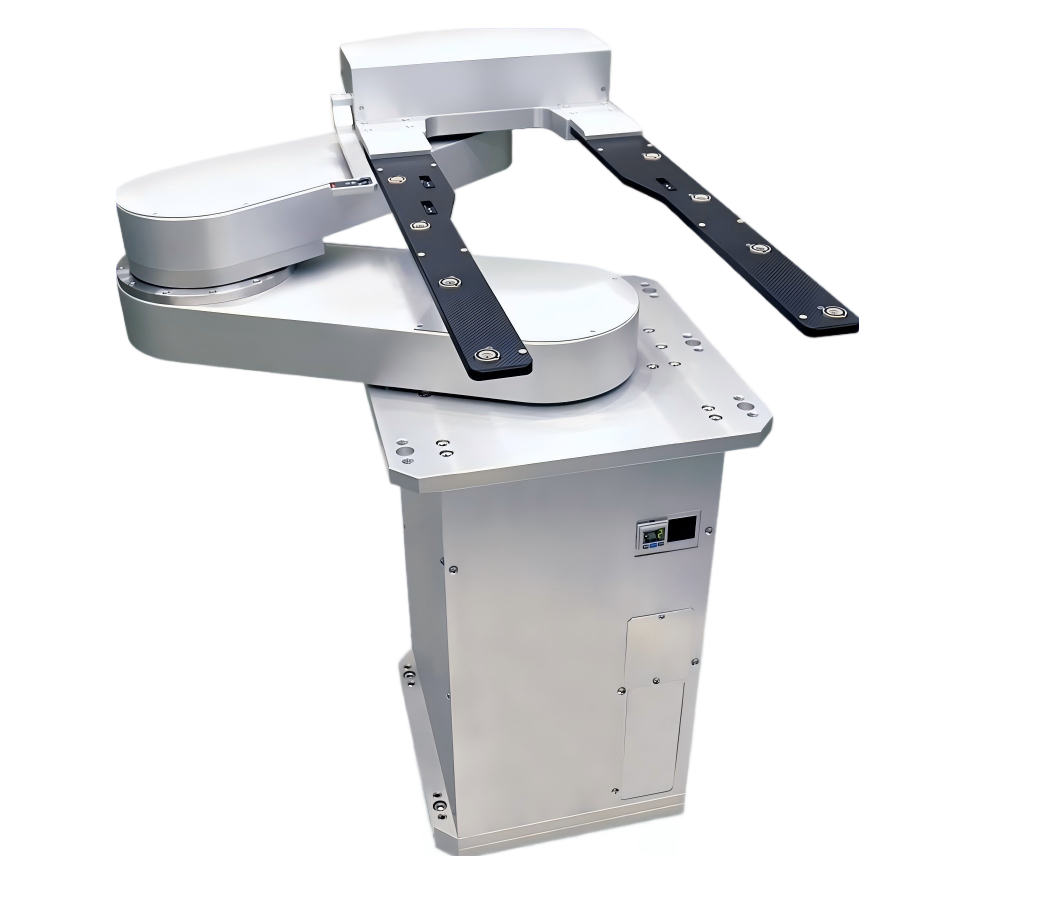
JEL GCR4210 晶圆搬运机械手臂 4轴水平多关节型洁净机械手臂 超洁净间用多轴型, 4轴水平多关节型清洁机械手GCR4000-AM系列。 适用于支持300mm的半导体制造装置内, 检查装置等的晶圆搬运。 机械手臂标准臂长:210mm, 280mm; 机械手臂可以单独对应2个FOUP; 适应设备需求可以选择底座固定方式,或者法兰固定方式; 配备动作监视器; 控制通讯方式:RS232C及并口I/O方式; 全轴采用绝对值编码器规格的AC伺服电机; S曲线加减速控制方式能够高速,高精度地搬运玻璃基板; AC伺服电机的采用以及,对运动轨迹的优化实现了搬运动作的高速化; 比GHR4000类型速度快了1.8倍; 晶圆固定方式:真空吸附式, 下托式,边缘夹持式,伯努利非接触式; 手指材质:CFRP(碳纤维), 铝合金,高纯度陶瓷等多种可选材质; 可以针对被搬运物体种类,设备布局等要求提供最优的手指。 4轴水平多关节型洁净机械手臂
JEL GCR4280
JEL GCR4280

晶圆搬运机械手臂
4轴水平多关节型洁净机械手臂

了解更多
JEL GCR4280 晶圆搬运机械手臂 4轴水平多关节型洁净机械手臂 超洁净间用多轴型, 4轴水平多关节型洁净机械手GCR4000-AM系列 适用于支持300mm及以内都可以搬运的半导体制造装置内, 检查装置等的晶圆搬运 机械手臂可以单独对应3个直线放置FOUP 适应设备需求可以选择底座固定方式,或者法兰固定方式 配备动作监视器 全轴采用绝对值编码器规格的AC伺服电机 S曲线加减速控制方式能够高速,高精度地搬运玻璃基板 手指材质:CFRP(碳纤维), 铝合金,高纯度陶瓷等多种可选材质 可以针对被搬运物体种类,设备布局等要求提供手指 4轴水平多关节型洁净机械手臂
JEL JVCR4330
JEL JVCR4330

晶圆搬运机械手臂
Micro LED用真空水平多关节机械手臂

了解更多
JEL JVCR4330 晶圆搬运机械手臂 Micro LED用真空水平多关节机械手臂 Micro LED用4轴真空水平多关节洁净机械手臂 可对应平行配置的布局 可对应搬运重量10kg 4轴水平多关节型洁净机械手臂
JEL JCR4400
JEL JCR4400

晶圆搬运机械手臂
带有对应PLP自动校准功能的机械手臂

了解更多
JEL JCR4400 晶圆搬运机械手臂 带有对应PLP自动校准功能的机械手臂 带有对应PLP自动校准功能的4轴水平多关节型洁净机械手臂 适用于并列配置工位的传送 非接触校准功能可实现高精度的搬运 可搬运重量10kg 4轴水平多关节型洁净机械手臂
没有找到符合条件的产品